
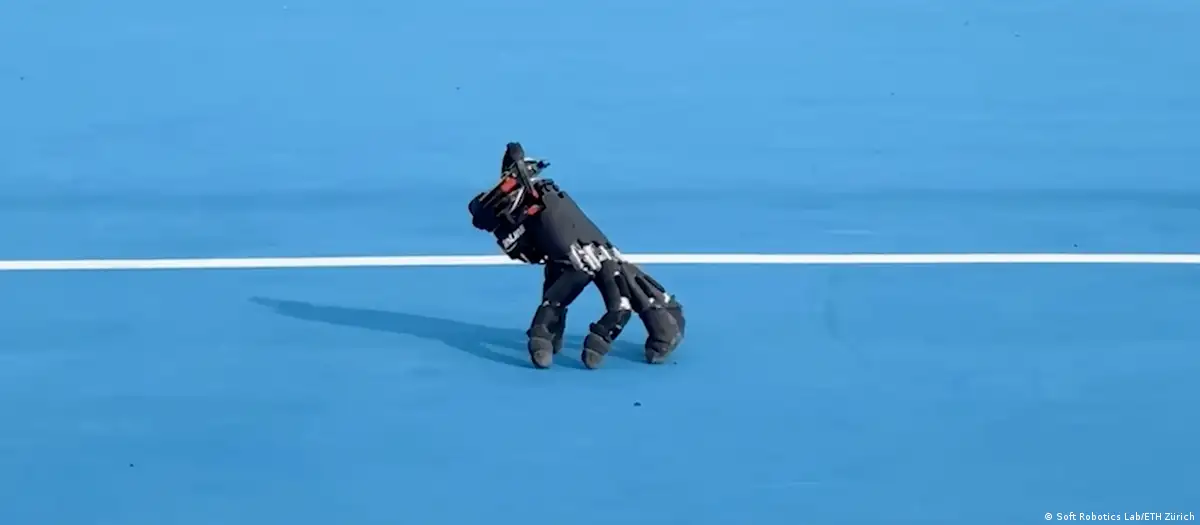
Investigadores de ETH Zúrich desarrollaron una mano robótica capaz de desplazarse utilizando sus cinco dedos como piernas, recuperar el equilibrio después de una caída y manipular objetos. El avance abre nuevas posibilidades para la robótica autónoma y el trabajo en espacios de difícil acceso.
Lo que durante décadas perteneció al terreno de la ficción comienza a encontrar su lugar en los laboratorios de robótica. Investigadores de ETH Zúrich, en Suiza, desarrollaron una mano mecánica capaz de caminar por sí sola, sin necesidad de estar conectada a un brazo robótico o a una estructura que la transporte. Su aspecto recuerda inevitablemente a Cosa, la famosa mano independiente de la familia Addams, aunque detrás de su apariencia curiosa existe un desarrollo tecnológico con aplicaciones potencialmente importantes.
El dispositivo utiliza sus cinco dedos para desplazarse, sostener su propio peso e interactuar con el entorno. A diferencia de las manos robóticas tradicionales, diseñadas principalmente para agarrar y manipular objetos desde el extremo de un brazo mecánico, este prototipo incorpora la capacidad de trasladarse de manera autónoma.
El proyecto fue desarrollado por el equipo del Soft Robotics Lab de ETH Zúrich, integrado por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann. Para construirlo, los investigadores utilizaron una mano robótica comercial y le incorporaron una batería, sensores y una pequeña computadora, de modo que pudiera funcionar sin cables ni conexión permanente con un sistema externo.
El resultado es una máquina que puede avanzar sobre distintas superficies, desde pisos de concreto hasta grava, césped y rejillas metálicas. También puede recuperar su posición después de volcarse, una capacidad fundamental para un dispositivo que debe mantener el equilibrio mientras utiliza los mismos dedos para desplazarse y realizar otras tareas.
La principal dificultad del desarrollo estuvo en coordinar movimientos que, en una mano humana, responden a una estructura biológica completamente diferente. Los cinco dedos tienen distintas posiciones y posibilidades de movimiento, y la palma presenta una inclinación natural que complica la distribución del peso. Cuando uno de los dedos se levanta para avanzar, los restantes deben sostener el dispositivo y evitar que pierda estabilidad.
Para resolver ese problema, los investigadores recurrieron a técnicas de inteligencia artificial y aprendizaje por refuerzo. Mediante simulaciones, el sistema aprendió a coordinar los movimientos, distribuir el peso y corregir su posición durante el desplazamiento. Después, esas capacidades fueron trasladadas al prototipo físico.
La mano también puede realizar movimientos de precisión, como presionar teclas de un teclado, empujar pequeños objetos y participar en juegos sencillos. Estas pruebas muestran que el dispositivo no está limitado a caminar: también puede utilizar sus dedos para interactuar con elementos del entorno sin perder completamente su estabilidad.
Las aplicaciones potenciales van mucho más allá de la curiosidad tecnológica. Una mano robótica capaz de desplazarse por cuenta propia podría ingresar en espacios estrechos o de difícil acceso para inspeccionar instalaciones, manipular componentes o accionar controles. En determinados entornos industriales, por ejemplo, podría resultar útil cuando introducir un robot completo o un brazo mecánico representa una dificultad.
También existe la posibilidad de integrar este tipo de sistemas en robots de mayor tamaño, ampliando sus capacidades para realizar tareas que requieren desplazamiento y precisión al mismo tiempo. En el ámbito de la asistencia, la investigación sobre manos robóticas autónomas podría contribuir, a largo plazo, al desarrollo de herramientas destinadas a personas con dificultades para alcanzar o sujetar determinados objetos.
Sin embargo, la tecnología todavía está lejos de convertirse en una solución de uso cotidiano. La duración de la batería, la autonomía real, la resistencia de los componentes y la capacidad para desenvolverse en situaciones imprevisibles siguen siendo aspectos que necesitan mejoras. Además, demostrar que una máquina puede caminar y manipular objetos en condiciones controladas no significa que esté preparada para trabajar de manera segura en cualquier ambiente.
El desarrollo refleja una tendencia cada vez más importante en la robótica: dejar de diseñar máquinas que simplemente imitan partes del cuerpo humano y comenzar a combinar funciones de maneras diferentes. En este caso, los dedos dejan de ser únicamente herramientas para agarrar y se convierten también en el sistema de locomoción.
La referencia a la familia Addams puede resultar divertida, pero la innovación plantea una cuestión seria sobre el futuro de las máquinas autónomas. Si una mano puede desplazarse, mantener el equilibrio y actuar sin depender de un cuerpo mecánico completo, las posibilidades de diseño comienzan a multiplicarse.
Por ahora, Cosa sigue siendo un personaje de ficción y la mano desarrollada en Suiza es un prototipo experimental. Pero el avance demuestra que algunas ideas que parecían reservadas al cine y la televisión pueden transformarse en herramientas reales cuando la investigación científica encuentra la manera de llevarlas del imaginario a la ingeniería.


